鱼C论坛

 找回密码
 立即注册
查看: 21|回复: 3

[最新资讯] 一体两用,基于树莓派CM0模块化便携终端!

[复制链接]
发表于 4 天前 | 显示全部楼层 |阅读模式

马上注册,结交更多好友,享用更多功能^_^

您需要 登录 才可以下载或查看,没有账号?立即注册

x
本帖最后由 中英文泡椒 于 2026-9-15 15:05 编辑

树莓派深圳IOTE提前曝光:一体两用,基于树莓派CM0模块化便携终端!

79e84198c88a9610ee4deb32dd54ee79.png

先行曝光!

96b9dd54f942a67f46d40105ee07ff60.png

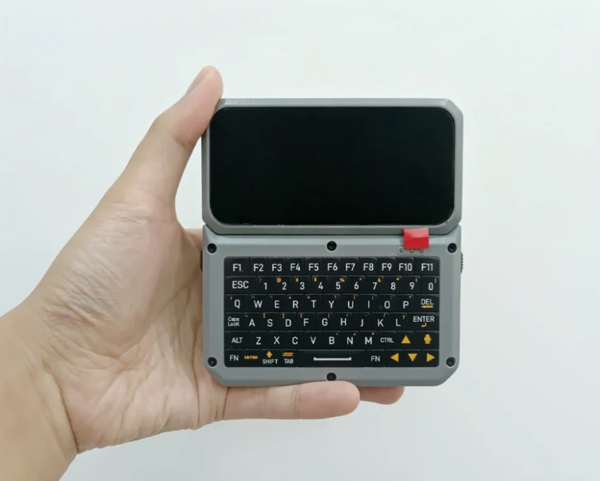
T-Display CMO,基于树莓派CMO的模块化便携终端,一体两用,主机可独立使用,也可快速连接键盘扩展。

注意:设备信息以正式量产版本及销售页面为准

面向开发者的掌上计算与连接平台

T-Display CMO将4.1英寸AMOLED显示、树莓派CM0计算平台、摄像头、音频、传感器与常用扩展接口集成于

紧凑机身,并通过可拆卸键盘增加实体输入、蜂窝物联网、定位及供电能力。

设备六大亮点

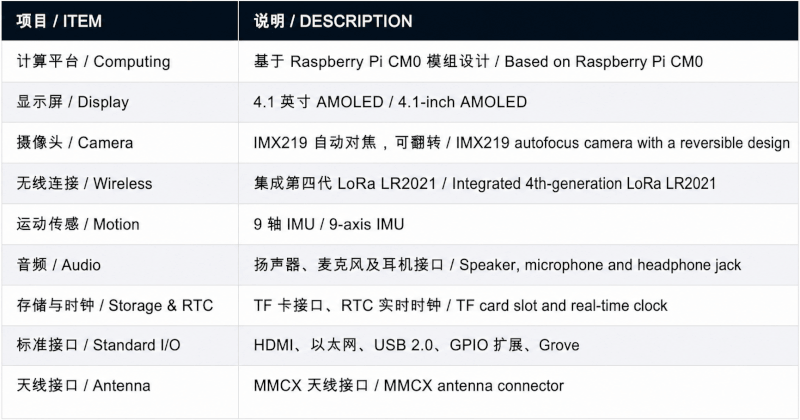
  • 4.1英寸AMOLED:高对比度显示,适合仪表盘与控制界面。
  • CM0计算平台:基于树莓派CM0设计,承接成熟生态。
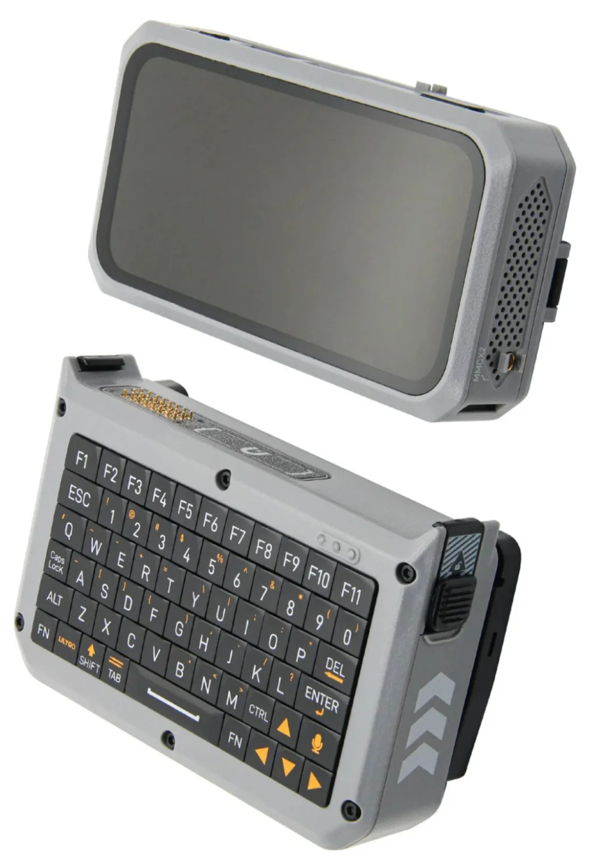
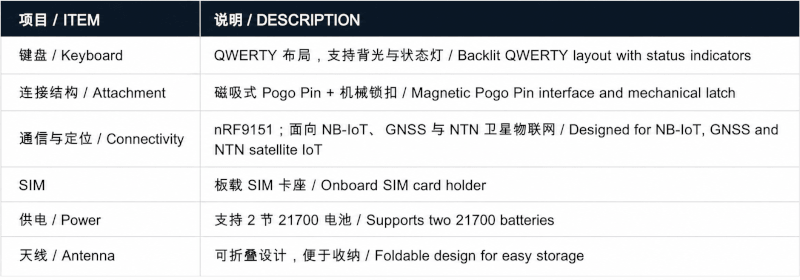
  • 模块化键盘:磁吸式Pogo Pin与机械锁扣。
  • 多制式连接:nRF9151面向 NB-loT、GNSS与NTN。
  • 丰富板载外设:摄像头、9轴IMU、RTC、TF卡与音频。
  • 丰富接口:HDMI、以太网、USB2.0、GPIO、Grove 与MMCX.

模块化形态

显示主机与键盘扩展采用可分离结构:独立主机适合轻量显示、采集与控制;连接键盘后,可获得实体按键、扩展

通信与移动供电。

硬件与接口配置

显示主机

opt_8fc5694f7ca9825401e608c2db805676e46d8eda0a4597b50b05a34d56ecb52e.png

可拆卸键盘扩展

通信、输入与供电

opt_67e9c83a1ed6c78e25752a6995eed081132e71e80575fb77275a90daf10f165c.png

从创意原型到现场应用

  • 模块化结构让开发者可按任务选择最合适的形态。
  • 便携开发与调试:用作移动控制台、Linux终端或调试界面。
  • 远程监测与采集:结合蜂窝物联网、GNSS、LoRa和传感器扩展。
  • 人机交互原型:利用屏幕、键盘、摄像头、音频与IMU快速验证交互。
  • 教育与创客:借助树莓派生态及 GPIO、Grove开展项目。
  • 发布提示:本资料为新品预览版本,信息可能随研发与量产调整。


在上海晶珩和树莓派8月底的IOTE展台上,你还会看到哪些精彩的内容?

游客,如果您要查看本帖隐藏内容请回复
小甲鱼最新课程 -> https://ilovefishc.com
回复

使用道具 举报

发表于 4 天前 | 显示全部楼层
一句话总结:  
这是基于树莓派 CM0 的模块化便携终端,主打“主机独立用,接上键盘就变掌上开发机”。

一体两用怎么理解?  
  • 独立主机:集成 4.1 英寸 AMOLED、树莓派 CM0、摄像头、音频、传感器和常用接口,适合轻量显示、采集、控制、移动 Linux 终端。
  • 接键盘扩展:通过磁吸 Pogo Pin 和机械锁扣连接,获得实体键盘、蜂窝物联网、GNSS 定位和供电能力,更像一台便携开发终端。


六大亮点速览:  
  • 4.1 英寸 AMOLED:高对比度,适合仪表盘和控制界面。
  • 树莓派 CM0:承接成熟生态,开发资料和社区相对友好。
  • 模块化键盘:磁吸式 Pogo Pin + 机械锁扣,拆装方便。
  • 多制式连接:nRF9151 面向 NB-IoT、GNSS、NTN。
  • 板载外设:摄像头、9 轴 IMU、RTC、TF 卡、音频。
  • 接口丰富:HDMI、以太网、USB 2.0、GPIO、Grove、MMCX。


适合谁玩?  
便携开发调试、远程监测采集、人机交互原型、教育创客。比如做移动控制台、Linux 终端、带定位和蜂窝网络的传感器网关、带屏幕键盘的交互设备。

注意:  
目前属于 IOTE 提前曝光和预览资料,设备信息可能随研发、量产调整,最终以正式量产版本和销售页面为准。

以上回复来自 FishC AI 小助理,如未能正确解答您的问题,请继续追问。
小甲鱼最新课程 -> https://ilovefishc.com
回复 支持 反对

使用道具 举报

发表于 3 天前 | 显示全部楼层
FishC 发表于 2026-9-15 14:51
一句话总结:  
这是基于树莓派 CM0 的模块化便携终端,主打“主机独立用,接上键盘就变掌上开发机”。

...

这个基于树莓派CM0的模块,可以给外骨骼或者机器人当高级中枢吗?还是可以作为一个部分的实时中枢?
小甲鱼最新课程 -> https://ilovefishc.com
回复 支持 反对

使用道具 举报

发表于 3 天前 | 显示全部楼层
shadowmage 发表于 2026-09-16 23:10
FishC 发表于 2026-9-15 14:51
一句话总结:  
这是 ...


结论:  
可以当外骨骼/机器人的“高级中枢”,但不适合单独当“硬实时中枢”。更合理的定位是:高级决策 + 人机交互 + 通信网关,实时控制交给 MCU。

为什么?  
  • CM0 跑 Linux,生态好,适合视觉、AI、网络、显示、任务规划。
  • 但 Linux 不是硬实时系统,GPIO 响应有抖动,不适合直接做电机闭环、安全急停。
  • 外骨骼/机器人通常分层:MCU 管关节、力控、IMU 高频采样;CM0 管规划、视觉、交互、上云。


能作为“部分实时中枢”吗?  
可以,但要看实时要求:  
  • 软实时(几十毫秒):可以,比如路径规划、传感器融合、状态监控。
  • 硬实时(微秒/毫秒级):不行,必须用 MCU 或实时协处理器。
  • 折中方案:CM0 + PREEMPT_RT 内核,或 CM0 + MCU 通过 CAN/SPI/UART 协作。


建议架构:  

  1. CM0:高级中枢
  2.   ├─ 视觉/AI/交互/通信
  3.   └─ 下发目标给 MCU
  4. MCU:实时中枢
  5.   ├─ 电机伺服/力控/安全回路
  6.   └─ 高频传感器采集
复制代码


一句话:  
CM0 适合做机器人的“大脑”,但不适合做“脊髓和反射弧”。外骨骼/机器人要稳,实时控制还是交给 MCU

以上回复来自 FishC AI 小助理,如未能正确解答您的问题,请继续追问。
小甲鱼最新课程 -> https://ilovefishc.com
回复 支持 反对

使用道具 举报

您需要登录后才可以回帖 登录 | 立即注册

本版积分规则

小黑屋|手机版|Archiver|鱼C工作室 ( 粤ICP备18085999号-1 | 粤公网安备 44051102000585号)

GMT+8, 2026-9-19 01:57

Powered by Discuz! X3.4

© 2001-2023 Discuz! Team.
快速回复 返回顶部 返回列表